IdentifiantMot de passe
Loading...
Mot de passe oublié ?Je m'inscris ! (gratuit)
Navigation

Inscrivez-vous gratuitement
pour pouvoir participer, suivre les réponses en temps réel, voter pour les messages, poser vos propres questions et recevoir la newsletter

Embarqué Discussion :

Prototype robot humanoïde


Sujet :

Embarqué

Vue hybride

Message précédent Message précédent   Message suivant Message suivant
  1. #1
    Membre actif
    Homme Profil pro
    Ubuntu
    Inscrit en
    Janvier 2017
    Messages
    69
    Détails du profil
    Informations personnelles :
    Sexe : Homme
    Âge : 39
    Localisation : Belgique

    Informations professionnelles :
    Activité : Ubuntu

    Informations forums :
    Inscription : Janvier 2017
    Messages : 69
    Par défaut Prototype robot humanoïde
    Bonjour,

    je me suis lancé dans un projet de robot humanoïde et j'ai quelques questions pour sa réalisation au niveau matériel, toute fois j'ignore si ce forum est adapté, les voici:

    La batterie, ceci https://www.amazon.com/Renogy-Off-Gr.../dp/B00GWCEZ60 doit distribuer l'énergie dont ont besoin 15 servomoteurs 50kg.cm 60rpm (50 watts en entré), 45 en moyenne de 30 watts en entré unité ainsi qu'un ordinateur de bureau embarqué qui demande une alimentation 200 watts en entré. La batterie est-elle selon vous correctement dimensionnée et je ne vois rien faisant référence à sont autonomie, comment pourrais-je en prendre connaissance ?

    La caméra http://www.robotshop.com/en/arducam-...ter-board.html, je ne vois aucune mention de la connectique exploitée, sauriez-vous quelle-est-elle ?

    Le microphone, je trouve ce genre d'objet http://www.gotronic.fr/art-micro-min...m310-21022.htm, comment suis-je censé le relier à ma carte mère ?

    L'accéléromètre http://www.gotronic.fr/art-accelerom...3083-23506.htm et le haut-parleur http://www.robotshop.com/eu/fr/haut-...t-imprime.html question similaire à celle du microphone.

    Interférences électromagnétiques possibles dus aux servomoteurs en marche, comment calculer leur impacte et potentiellement s'en prémunir ?

    Merci d'avance pour les intervenants.

  2. #2
    Modérateur

    Avatar de Vincent PETIT
    Homme Profil pro
    Consultant en Systèmes Embarqués
    Inscrit en
    Avril 2002
    Messages
    3 265
    Détails du profil
    Informations personnelles :
    Sexe : Homme
    Âge : 45
    Localisation : France, Pas de Calais (Nord Pas de Calais)

    Informations professionnelles :
    Activité : Consultant en Systèmes Embarqués
    Secteur : High Tech - Électronique et micro-électronique

    Informations forums :
    Inscription : Avril 2002
    Messages : 3 265
    Par défaut
    Salut,
    Avant d'aller plus loin, il y a un truc que je ne comprends pas.

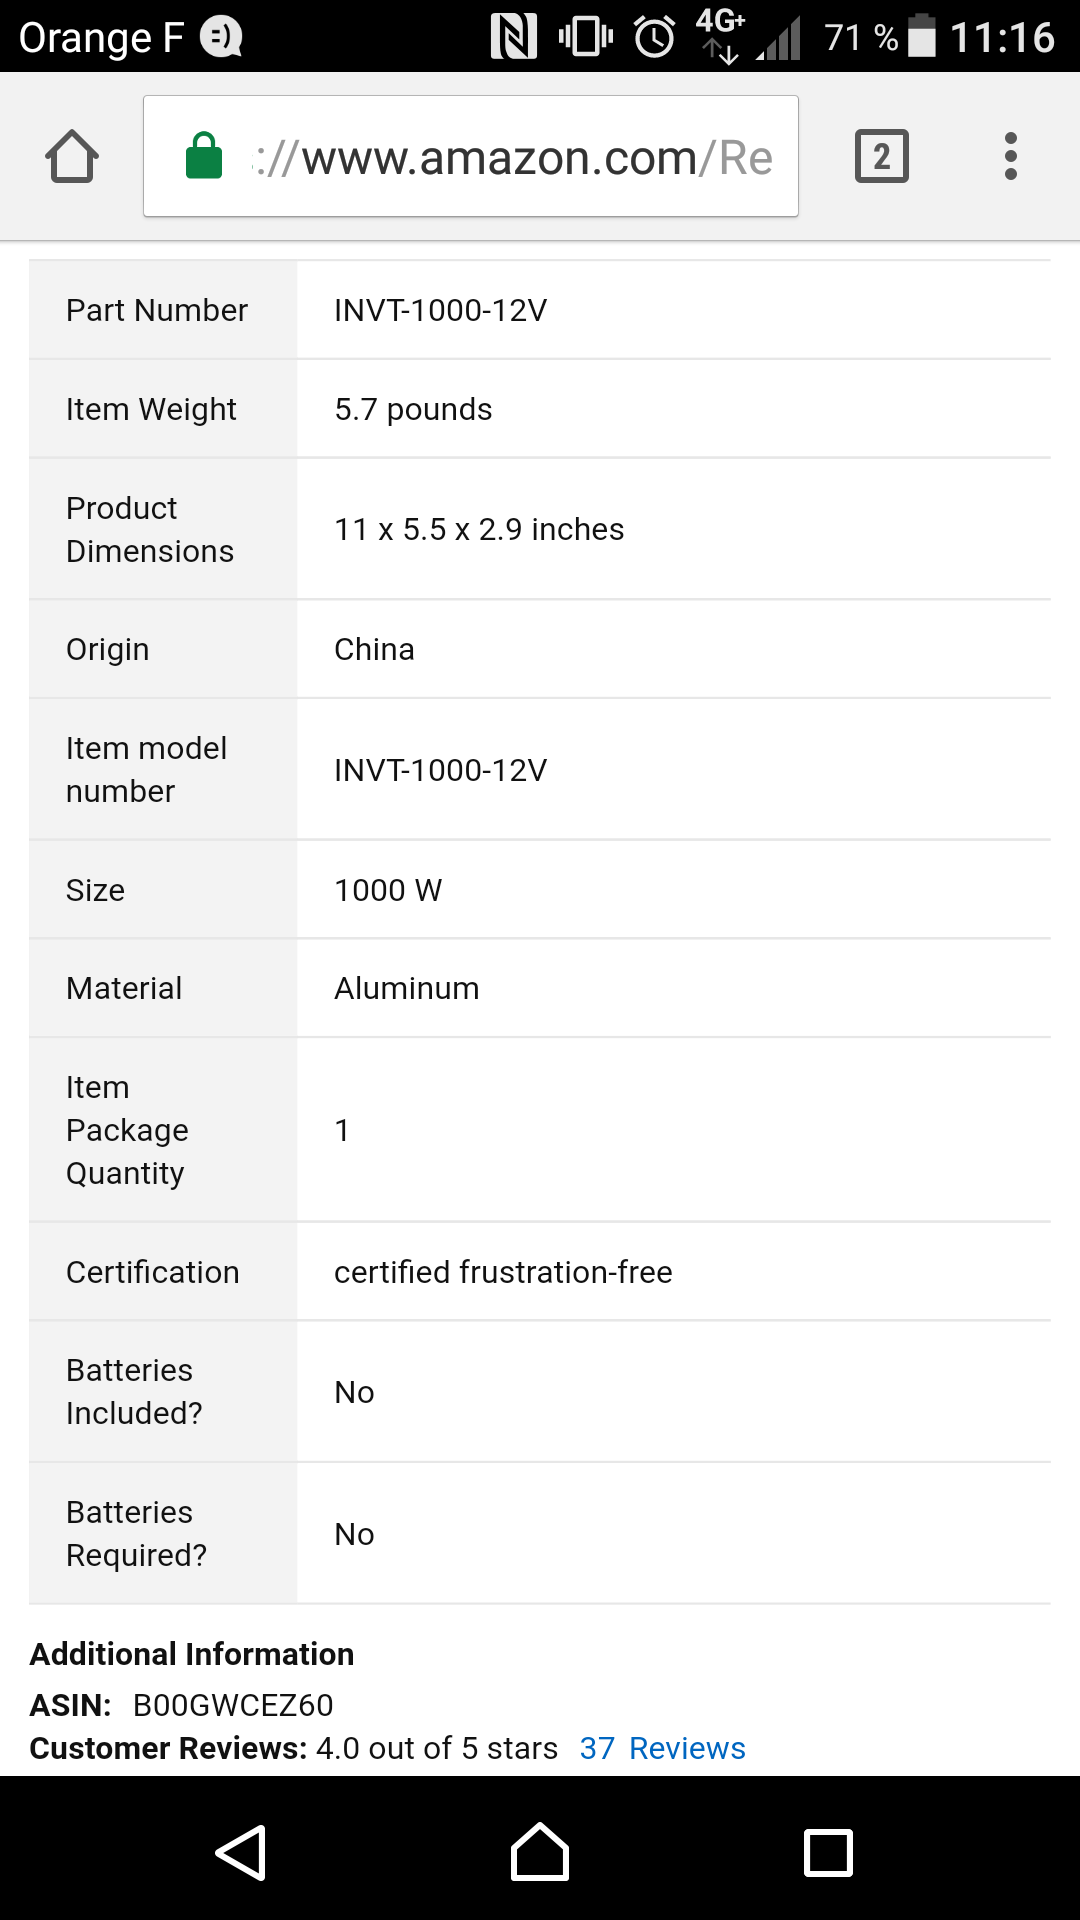
    Ton premier lien est un onduleur mais tu ne nous dis pas qu'elle est la capacité de la batterie que tu mets dessus. En plus venant d'Amazon le problème c'est que tu ne sais pas ce que tu achètes puisque y a jamais la doc avec.

    Seul le PC est alimenté en 230V AC du coup pourquoi tu nous donnes des puissances en Watt pour les servos moteurs ?

    Comme quoi on ne sait pas ce qu'on achète sur Amazon.
    Pas de tension de sortie annoncée. 230V ? 110V ?
    Batterie incluse: Non et Batterie requise: Non..... Mini centrale nucléaire ?

    Nom : Screenshot_20170329-111658.png
Affichages : 475
Taille : 133,7 Ko

    A+

  3. #3
    Membre actif
    Homme Profil pro
    Ubuntu
    Inscrit en
    Janvier 2017
    Messages
    69
    Détails du profil
    Informations personnelles :
    Sexe : Homme
    Âge : 39
    Localisation : Belgique

    Informations professionnelles :
    Activité : Ubuntu

    Informations forums :
    Inscription : Janvier 2017
    Messages : 69
    Par défaut
    Merci pour ce premier point, https://hobbyking.com/en_us/multista...lipo-pack.html à tous les coups ceci est une batterie, elle sert d'exemple ce n'est pas celle que j'utiliserai, il est noté 20 000mAh, en toute logique elle me permet d'utiliser 20 ampères en moyenne et cela pendant une heure ?

    Pour la caméra il s'agirait de simples broches et les interférences dus aux ondes électromagnétiques il n'y aurait rien à faire pour les stopper il faudrait organiser les composants en conséquences, juste ?

  4. #4
    Expert confirmé

    Profil pro
    Fabricant et casseur d'avions
    Inscrit en
    Avril 2004
    Messages
    3 823
    Détails du profil
    Informations personnelles :
    Localisation : France, Tarn (Midi Pyrénées)

    Informations professionnelles :
    Activité : Fabricant et casseur d'avions
    Secteur : Aéronautique - Marine - Espace - Armement

    Informations forums :
    Inscription : Avril 2004
    Messages : 3 823
    Par défaut
    Salut

    Citation Envoyé par Ubuntuhuit Voir le message
    ainsi qu'un ordinateur de bureau embarqué qui demande une alimentation 200 watts en entrés
    question con, mais c'est quoi que tu appelles "un ordinateur de bureau embarqué"?
    C'est le genre qui pèse en âne mort à brancher sur du 220? (j'ai un doute, au vu de l'onduleur/batterie en 12 ou 22V)

    Ta ref de caméra se monte sur une arduino (ou micro-controleur dans le même esprit), donc connexion via les broches.
    Idem pour l'accéléromètre.

    Pour les parasites, pour me servir de servo dans mes modèles réduits depuis des années, je n'ai jamais été embêté par de la pollution des servos sur l'électronique... dans l'autre sens, ça arrive plus facilement, mais c'était plutôt du parasitage du signal radio.
    Au pire, tu fais un essai, et si tu vois que ton montage y est sensible, il faut déjà voir d'où ça vient. Est-ce de la pollution CEM des servo (câbles blindés, isoler les cartes élec), ou est-ce que c'est du parasitage électrique direct dans le circuit (mauvais blindage du servo, problème de masse, ajouter un anti-parasite dans le circuit...)
    "Errare humanum est, sed perseverare diabolicum"

    Ma page sur DVP.com

  5. #5
    Membre actif
    Homme Profil pro
    Ubuntu
    Inscrit en
    Janvier 2017
    Messages
    69
    Détails du profil
    Informations personnelles :
    Sexe : Homme
    Âge : 39
    Localisation : Belgique

    Informations professionnelles :
    Activité : Ubuntu

    Informations forums :
    Inscription : Janvier 2017
    Messages : 69
    Par défaut
    C'est un ensemble carte ATX intégrant HDD 2.5", processeur et RAM, reliée à son alimentation pour un total ne dépassant pas 3kg. La caméra qui se connecte via des broches ne seraient-t'elles pas à relier à celles présentes sur la plupart des cartes mère (la mienne est celle-ci https://fr.msi.com/Motherboard/Z170-...#hero-overview) ?

  6. #6
    Expert confirmé

    Profil pro
    Fabricant et casseur d'avions
    Inscrit en
    Avril 2004
    Messages
    3 823
    Détails du profil
    Informations personnelles :
    Localisation : France, Tarn (Midi Pyrénées)

    Informations professionnelles :
    Activité : Fabricant et casseur d'avions
    Secteur : Aéronautique - Marine - Espace - Armement

    Informations forums :
    Inscription : Avril 2004
    Messages : 3 823
    Par défaut
    Ca serait plus simple de se connecter en usb sur ce type de carte... ça m'étonnerait qu'il y ait de série l'interface qui aille bien (on n'est pas sur un raspi ou un arduino...)
    "Errare humanum est, sed perseverare diabolicum"

    Ma page sur DVP.com

  7. #7
    Expert confirmé
    Avatar de Auteur
    Profil pro
    Inscrit en
    Avril 2004
    Messages
    7 662
    Détails du profil
    Informations personnelles :
    Localisation : France

    Informations forums :
    Inscription : Avril 2004
    Messages : 7 662
    Par défaut
    bonsoir,

    plusieurs points :
    - le micro est de type électret, cela nécessite une interface particulière. Voir le lien :
    https://www.sonelec-musique.com/elec..._electret.html
    - la caméra utilise le protocole I2C, il faut passer par le microcontrôleur pour gérer ses données.
    https://fr.wikipedia.org/wiki/I2C


    Quel intérêt d'un telle carte mère pour piloter des servomoteurs ou des caméras ? Car elle ne dispose d'aucun port de sortie type GPIO, I2C par exemple.

  8. #8
    Membre actif
    Homme Profil pro
    Ubuntu
    Inscrit en
    Janvier 2017
    Messages
    69
    Détails du profil
    Informations personnelles :
    Sexe : Homme
    Âge : 39
    Localisation : Belgique

    Informations professionnelles :
    Activité : Ubuntu

    Informations forums :
    Inscription : Janvier 2017
    Messages : 69
    Par défaut
    Je possède déjà la carte qui coûte quand même un peu moins de 300 euros à l'état neuve tous les composants cités plus haut compris, c'est pour le projet une économie d'au moins autant. La puissance de calcul et la RAM correspondent bien au besoin que j'ai pour la partie logicielle, le poids et la consommation ne sont pas contraignants non plus au regard des servomoteurs utilisés ajoutés à la batterie.

Discussions similaires

  1. Réponses: 10
    Dernier message: 05/10/2017, 12h09
  2. Robot humanoïde à auto-apprentissage
    Par Factorisable dans le forum Embarqué
    Réponses: 136
    Dernier message: 07/07/2016, 09h28
  3. Google se lance dans la conception de robots humanoïdes
    Par Annonces dans le forum Actualités
    Réponses: 14
    Dernier message: 14/12/2013, 15h37
  4. Réponses: 2
    Dernier message: 19/02/2011, 00h05

Partager

Partager
  • Envoyer la discussion sur Viadeo
  • Envoyer la discussion sur Twitter
  • Envoyer la discussion sur Google
  • Envoyer la discussion sur Facebook
  • Envoyer la discussion sur Digg
  • Envoyer la discussion sur Delicious
  • Envoyer la discussion sur MySpace
  • Envoyer la discussion sur Yahoo